



📌 本仓库是 okalachev/flix 的中文整理版 + 耀坤 S3 适配版。
master分支保持上游原样(仅调整目录位置,未改一行代码逻辑)。
yaokun-organized分支在整理版基础上新增了硬件适配与中文界面(详见 耀坤 S3 适配版)。
上游项目与作者:Oleg Kalachev · 项目官网 quadcopter.dev
Flix 是一款专为教育和科研设计的开源四轴飞行器固件,运行在 ESP32 系列芯片上。
它的最大特色是极简:固件全部用 Arduino C/C++ 写成,不足 2000 行,
没有 RTOS、没有闭源库、没有黑盒算法 —— 传感器驱动、姿态解算、PID 控制、电机混控、
MAVLink 通信全部摊开在你面前,读完就能真正理解飞控是怎么工作的。

| 特性 | 说明 |
|---|---|
| 极简源码 | Arduino 编写,固件 < 2000 行,全部逻辑可读可改 |
| 通用元件 | 全部采用市面常见元件,无需定制打样即可组装 |
| MAVLink 通信 | 通过 Wi-Fi 或 ESP-NOW 使用 MAVLink 协议,可用 QGroundControl 等地面站 |
| 多种操控方式 | USB 手柄 / RC 遥控器 / 手机,Wi-Fi 与 ESP-NOW 双链路 |
| 无线命令行 | 无需连接电脑,直接用手机/电脑连上 Wi-Fi 就能下发命令、查看状态 |
| Gazebo 仿真 | 仿真器跑的是同一份 Arduino 源码,改固件不用等烧板子 |
| Python 库 | 提供 pyflix 库,可用脚本编排自动飞行 |
| 配套教材 | 飞控理论与实践的系统教材(持续编写中) |
| 多芯片支持 | ESP32 / ESP32-S3 / ESP32-C3 一份代码通吃,换板子只改 BOARD |
实机演示视频:https://youtu.be/hT46CZ1CgC4
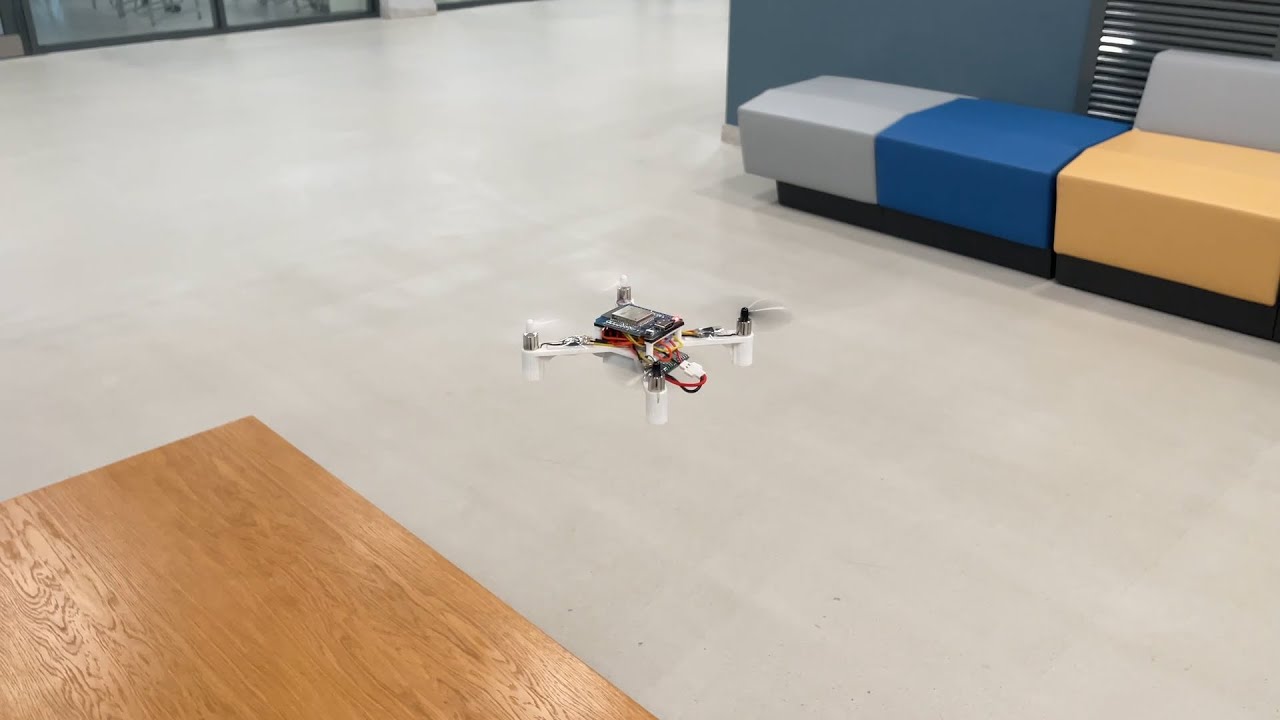
Version 0 演示视频:https://youtu.be/8GzzIQ3C6DQ

教育应用(RoboCamp 2025):https://youtu.be/Wd3yaorjTx0
社区作品展:Docs/user.md

🔧 为什么要重整:上游仓库把固件、文档、工具脚本平铺在根目录,
目录里同时存在.ino源码、Python 脚本、mdBook 教材和 Gazebo 模型,容易看花。
本整理版按"用途"重新分层,固件相关的一律收进Firmware/。
重要的是:Firmware/内部是一个完整可独立构建的工程,
所以在根目录执行make依然能直接编译,不需要改任何构建参数。
flix/                          # ← 仓库根:说明文档 + 转发用 Makefile
├── README.md                  # 本文件(中文)
├── README_EN.md               # 英文版说明
├── Makefile                   # 转发器:把根目录的 make 转发给 Firmware/Makefile
├── Firmware/                  # ★ 固件工程(可独立构建)
│   ├── Makefile               #   真正的构建脚本(编译 / 烧录 / 仿真)
│   ├── flix/                  #   Arduino sketch —— 飞控全部源码
│   │   ├── flix.ino           #     主入口:setup / loop
│   │   ├── config.h           #     引脚定义与飞行参数
│   │   ├── i18n.h             #     ★ 界面文案表(中英双语,135 条,唯一数据源)
│   │   ├── imu.ino            #     IMU 驱动、自动识别与校准
│   │   ├── estimate.ino       #     姿态解算
│   │   ├── control.ino        #     PID 控制与电机混控
│   │   ├── motors.ino         #     电机 / MOSFET 驱动
│   │   ├── rc.ino             #     遥控器输入
│   │   ├── mavlink.ino        #     MAVLink 协议
│   │   ├── wifi.ino           #     Wi-Fi 与 ESP-NOW 通信
│   │   ├── console.ino        #     无线命令行
│   │   ├── led.ino / power.ino / log.ino / safety.ino / time.ino / parameters.ino
│   │   └── pid.h / filter.h / quaternion.h / vector.h / util.h
│   ├── tools/                 #   ★ 发布打包脚本
│   │   └── pack_flix_release.py   # 合并单文件固件 + 自动生成 SHA-256 指纹说明
│   ├── release/               #   ★ 发布产物(merged.bin + 指纹与烧录说明)
│   └── gazebo/                #   Gazebo 仿真器(跑同一份 .ino 源码)
│       ├── flix.world         #     仿真世界
│       ├── simulator.cpp      #     仿真主程序
│       └── models/            #     机架 / 场景模型
├── Docs/                      # ★ 文档与教材
│   ├── 耀坤S3适配说明.md       #   ★ 改动清单 / 根因分析 / 验证记录
│   ├── flix技术说明书.html     #   ★ 图文版技术说明书
│   ├── assembly.md            #   组装说明
│   ├── usage.md               #   编译 / 调试 / 飞行
│   ├── firmware.md            #   固件架构总览(强烈推荐先读)
│   ├── troubleshooting.md     #   故障排查
│   ├── log.md                 #   日志分析
│   ├── user.md                #   社区作品展
│   └── book/                  #   mdBook 飞控教材
├── Tools/                     # ★ 工具脚本
│   ├── pyflix/                #   Python 飞控库
│   ├── espnow-proxy/          #   ESP-NOW 代理固件
│   ├── csv_to_ulog/           #   CSV → ULog 转换
│   └── log.py / fft.py / test.py ...
└── .github/workflows/         # CI:编译验证 + 文档构建 + 工具测试
整理前后对照:
| 原始路径 | 整理后路径 | 理由 |
|---|---|---|
flix/ |
Firmware/flix/ |
Arduino 固件源码 |
gazebo/ |
Firmware/gazebo/ |
仿真器跑同一份固件,属固件工程一部分 |
Makefile |
Firmware/Makefile(+ 根目录转发器) |
构建脚本跟固件走;根目录留转发器保兼容 |
docs/ |
Docs/ |
文档 |
tools/ |
Tools/ |
工具脚本 |
⚠️ 只在yaokun-organized分支上生效。master始终跟随上游,不包含以下改动。
这一分支把 Flix 跑到了耀坤 S3 无人机上,并解决了"换用自研 ESP-NOW 遥控后飞机毫无反应"的问题。
改动清单、根因分析与逐条验证记录见 Docs/耀坤S3适配说明.md。
| 编号 | 改动 | 为什么必须改 |
|---|---|---|
| R1 | 时间基准改 64 位微秒累加器 | 上游 t = micros()/1e6,而 micros() 是 32 位 → 每 71.6 分钟回绕,t 倒退会让全工程 t - last >= 周期 的判据集体失效,表现为"上电 71.6 分钟后遥测全停、终端还在回显、reboot 就恢复" |
| R2 | COMMAND_LONG 统一回 ACK |
解锁被拒/模式非法时若不回 ACK,QGC 会一直卡在"正在执行"直到超时 |
| R4 | ESP-NOW 接收改用 原生 esp_now_register_recv_cb + 字节队列 |
上游走 ESPNOWSerial::read() 的会话机制,只交出已登记 peer 的数据;而登记 peer 靠 4 字节 flix 发现包,上游还把它门控在 isEncrypted() 里 → 不加密就永远建不了会话,遥控器显示已连接但飞机不动。这是本次改造的核心 |
| R5 | 电机引脚 15 / 5 / 6 / 16,PWM 20 kHz | 耀坤 S3 实物布线;20 kHz 超出人耳范围,电机不尖叫 |
| R6 | 电压检测 GPIO 2,分压系数 2 | 对应耀坤 S3 分压电阻实测值 |
| R7 | IMU 上电自动识别(I2C 的 MPU6050 / SPI 的 MPU-6500),朝向按总线分档 | 两块板子用的 IMU 不同,型号选错 IMU::create() 返回 nullptr → 上游会空指针崩溃。本版加了 imuOK 判据,IMU 不可用时禁止解锁并红灯长鸣告警 |
| R8 | 三色灯(GPIO 41/7/14)+ 蜂鸣器(GPIO 39)灯语系统 | 现场不看串口也知道状态;连接判定改用 controlTime 而非 mavlinkTime —— 后者任何 MAVLink 帧都会刷新,会"没接遥控也显示已连接" |
| R9 | 全中文界面(i18n.h 集中管理,135 条文案) |
help 菜单、IMU 校准、初始化提示、错误信息全中文 |
| R10 | 参数表新增 IMU_AUTO_DETECT / IMU_ROT_LOCK / LED_* / BUZ_* |
换 IMU、换板不必重编固件 |
界面文字全部集中在 Firmware/flix/i18n.h,默认中文:
// 编英文版:在 flix.ino 最顶部(第一条 #include 之前)加这一行
#define FLIX_LANG_EN
或者编译时传宏,不改任何文件:
arduino-cli compile --build-property "compiler.cpp.extra_flags=-DFLIX_LANG_EN" ...两种版本的中英文案条数严格一致(135 : 135),有脚本可校验,不会出现"改了中文忘了英文"。
cd Firmware
arduino-cli compile \
  --fqbn "esp32:esp32:esp32s3:UploadSpeed=921600,USBMode=hwcdc,CDCOnBoot=cdc,CPUFreq=240,FlashMode=qio,FlashSize=4M,PartitionScheme=default,PSRAM=disabled" \
  --libraries "G:\Arduino\libraries" \
  --export-binaries flix
🔴 必须带
--export-binaries,否则build/目录不会更新,打包脚本会拿旧固件拼出一个"看起来正常但内容错误"的 bin。
打包单文件固件 + 自动生成指纹说明:
python Firmware/tools/pack_flix_release.py --version 1.0产物在 Firmware/release/:*_merged.bin(烧 0x0)+ *_指纹与烧录说明.md/.txt。
连上串口(115200,原生 USB 口)敲 help:
可用命令:

help - 显示本帮助
p - 显示全部参数
p <前缀> - 显示以该前缀开头的参数
p <参数名> <数值> - 修改参数(自动存盘)
preset - 恢复出厂参数(会重启)
time - 显示时间与主循环频率
imu - 显示惯性测量单元数据
ca - 校准加速度计(六面校准)
st - 显示姿态估计结果
arm / disarm - 解锁 / 上锁
raw/stab/acro/auto - 切换飞行模式
rc - 显示遥控(ESP-NOW)数据
cr - 校准遥控行程
pw - 显示电源与电压
wifi - 显示无线连接信息
wifi ap/sta/espnow/off - 设置无线模式
ap <热点名> <密码> - 设置飞机热点
sta <路由名> <密码> - 连接家里的路由器
espnow <遥控器MAC> [<密钥>] - 设置 ESP-NOW 对端
ch [<信道>] - 查看或设置 ESP-NOW 信道
mot - 显示四路电机输出
log [dump] - 打印日志表头 [以及数据]
mfr/mfl/mrr/mrl [<油门>] - 单独测试电机(务必拆桨!)
sys - 显示系统信息
reset - 复位姿态估计
reboot - 重启飞机
📌 如果只看到品牌横幅、看不到上面这份命令表:那是 v1.0 早期构建的截断问题 (HWCDC 发送缓冲默认仅 256 B,1.7 KB 的菜单一次写出会被静默丢弃)。 已修复:
setupConsole()把 TX 缓冲扩到 4 KB + 命令收尾补推一次。 请按《指纹与烧录说明》核对固件 SHA-256 后重新烧录。
飞机端和遥控器端必须满足以下四点,否则现象一律是"遥控器显示已连接、飞机毫无反应":
- 信道一致 —— 飞机端
ch命令查看,默认 1。耀坤中文版遥控(ESP32-DJI-Dev-Yaokun20260815)不调用esp_wifi_set_channel,走 Wi-Fi 默认信道 1,所以飞机端也取 1。⚠️ 早期版本按英文版遥控的esp_wifi_set_channel(6)把默认值定成 6,结果飞机听 6、遥控发 1,物理层彻底错开。这个故障极具迷惑性:遥控器"对端发现"页仍能列出飞机(扫描是跨信道的),"能看到"≠"能通"。 - 飞机已登记遥控器为 ESP-NOW peer —— ESP-NOW 的接收回调只对已登记在 peer 表里的 MAC 触发,未登记的包在驱动层就被丢弃。中文版遥控
connect(mac)后走单播,所以必须登记。本版已实现:开机预登记广播地址 +onReceive记录来源 MAC + 主循环learnPeerIfNeeded()自动学习(回调里不能直接esp_now_add_peer,会取 Wi-Fi 锁死锁)。 - 遥控器已使能 —— 中文版遥控的
enabled默认是false,此时MANUAL_CONTROL照发不误,但四轴数值全是中位(≈0.01)。使能方法 = 按遥控器的「左按钮(辅助按钮)」,界面上没有这个开关,是纯物理按键。⚠️ 飞机每次重启,都要重新走一遍:对端发现 → 点选飞机 → 按左按钮使能。 - 接收链路已注册 —— 开机日志出现
ESP-NOW 原生接收已启用;wifi命令里接收丢包与队列字节两项可判断是"发不出去"还是"收不过来"。
用 wifi 命令按这个顺序排查:
| 现象 | 结论 |
|---|---|
接收包数 = 0 |
物理层不通 → 查信道(第 1 项) |
包数涨,已解析 MAVLink 帧数 = 0 |
协议不匹配 |
帧数涨,最近一帧消息 ID ≠ 69 |
遥控没发 MANUAL_CONTROL |
msgid = 69,但 rc 四轴全 0.01 |
遥控器未使能 → 按左按钮(第 3 项) |
| 全对,四轴跟摇杆动 | ✅ 链路正常 |
⚠️ 家庭路由器与飞机热点同信道时会互相干扰,表现为手机连上就掉、界面假死。
用ch <1-13>改飞机端,但遥控器端必须同步改,否则物理层直接收不到。
本固件是纯姿态自稳 + 手动油门,没有任何位置/速度传感器(无 GPS / 气压计 / 测距 / 光流):
- 松杆不会悬停 —— 姿态会稳平,但会保持水平速度继续飘。
- 松油门就掉高度 —— 没有定高环。
- 四源全静默会被判失联 —— 遥控、地面站全断 1 秒后自动降油门,10 秒归零并上锁。
首次试飞请在空旷场地、低空、装保护圈的前提下进行。
需要先安装 arduino-cli。
git clone https://github.com/YaoKunS/flix.git
cd flix
git checkout yaokun-organized   # ★ 切到耀坤整理版分支(默认 master 是上游原版结构)

# 首次运行会自动下载 ESP32 core 3.3.10 与依赖库(FlixPeriph / MAVLink)
make                                    # 默认编译 ESP32
make BOARD=esp32:esp32:esp32s3          # 编译 ESP32-S3
make BOARD=esp32:esp32:esp32c3          # 编译 ESP32-C3
💡
make在根目录可用 —— 根目录的Makefile会自动转发到Firmware/。
也可以cd Firmware && make,效果完全一样。
make upload                 # 编译并烧录
make monitor                # 打开串口监视器(115200)
make erase # 擦除 bootloader不想买硬件也能先玩起来(需要 Gazebo 11):
make build_simulator
make simulator编译烧录 ESP-NOW 代理固件:
make upload_proxy连上飞机的 Wi-Fi(AP 名称见串口日志),即可用浏览器或地面站操控。
| 项 | 规则 |
|---|---|
| 前缀 | YaoKun_(品牌统一,注意大小写:Y、K 大写) |
| 后缀 | 芯片 AP 模式 MAC 末两字节(4 位十六进制,大写) |
| 默认密码 | 12345678 |
| 实际值怎么看 | 开机日志里有一行 当前热点名:YaoKun_xxxx,以它为准 |
| 想改名 | ap <新热点名> <密码> 然后 reboot;改名后前缀不再自动生成 |
⚠️ 别拿wifi命令打印的「本机 MAC」去推热点名。 ESP32 的 AP MAC 和 STA MAC 在第一个字节的第 1 位上不同, 1 号机实测:wifi显示80:65:99:DF:F2:24(STA,ESP-NOW 用的是它), 而热点名是YaoKun_6202(AP MAC 末两字节),不是直觉上的YaoKun_F224。📌 ESP-NOW 模式下也会广播这个热点(ESP-NOW 只能跑在 AP/STA 接口上,
WiFi.mode(WIFI_AP)一起就会起热点)。旧版这里用的是 core 默认名ESP_xxxxxx, 现场分不清是谁家的机器,现已统一成YaoKun_前缀。
| Type | Part | Image | Quantity |
|---|---|---|---|
| 主控板 | ESP32 Mini 也支持 ESP32-S3 / ESP32-C3 |
 |
1 |
| IMU¹ | GY-91、MPU-9265(或其它 MPU-9250 / MPU-6500) ICM20948V2 GY-521(MPU-6050) |
   |
1 |
| 升压模块(可选,供电更稳) | 5V 输出 |  |
1 |
| 电机 | 8520 3.7V 有刷电机 必须是标称 3.7V,不能是工作电压区间(3.7V–6V) 确认电机轴径与桨孔径匹配! |
 |
4 |
| 桨叶 | 55 mm 或 65 mm |  |
4 |
| MOSFET | UMW 100N03A 或类似型号 |
 |
4 |
| 下拉电阻 电压采样电阻 |
10 kΩ |  |
6 |
| 3.7V 锂电池 | LW 952540(或同尺寸兼容型号) 建议 25C 1000 mAh 以上! |
 |
1 |
| 电池线 | MX2.0 2P 母座 |  |
1 |
| 锂电池充电器 | 任意 |  |
1 |
| IMU 板固定螺钉 | M3x5 |  |
2 |
| 机架装配螺钉 | M1.4x5 |  |
4 |
| 机架主体 | 3D 打印²:stl step推荐参数:层高 0.2 mm,线宽 0.4 mm,填充 100%。 |
 |
1 |
| 机架上盖 | 3D 打印:stl step |
 |
1 |
| IMU 板垫片 | 3D 打印:stl step |
 |
2 |
| 遥控器(推荐) | CC2500 发射器,如 BetaFPV LiteRadio CC2500(RC 接收 + Wi-Fi) 双摇杆手柄(仅 Wi-Fi)——见推荐手柄列表 其它⁵ |
  |
1 |
| RC 接收机(可选) | DF500 或其它³ |  |
1 |
| 导线 | 推荐 28 AWG |  |
|
| 胶带、双面胶 |
¹ — 目前气压计未使用。
² — 此机架为 GY-91 板优化,换其它板需修改固定孔位。
³ — 也可用任何 SBUS 接口的发射机 / 接收机组合。
组装所需工具:3D 打印机、烙铁、助焊焊锡、螺丝刀、万用表。
欢迎自由修改设计与代码,做出你自己的改进版本。
成果可发到官方 Telegram 群,
或直接联系作者(E-mail · Telegram)。

(虚线框内为可选元件。)
电机连接方案:

社区贡献的完整电路图变体。
-
用锂电池的 VCC(+)与 GND(−)给 ESP32 Mini 供电。
-
IMU 板通过 VSPI 接入 ESP32 Mini,供电用 3.3V 与 GND:
IMU 引脚 ESP32 引脚 GND GND 3.3V 3.3V SCL (SCK) SVP (GPIO18) SDA (MOSI) GPIO23 SAO (MISO) GPIO19 NCS GPIO5 -
MOSFET 必须焊接下拉电阻。
-
电机经 MOSFET 接 ESP32 Mini:
电机 位置 转向 桨型 电机线 GPIO Motor 0 左后 逆时针 B 黑 & 白 GPIO12 (TDI) Motor 1 右后 顺时针 A 蓝 & 红 GPIO13 (TCK) Motor 2 右前 逆时针 B 黑 & 白 GPIO14 (TMS) Motor 3 左前 顺时针 A 蓝 & 红 GPIO15 (TD0) 顺时针电机配蓝红线,对应 A 型桨(桨上有标记);逆时针电机配黑白线,对应 B 型桨。 -
RC 接收机可选接入 ESP32 的 UART2:
接收机引脚 ESP32 引脚 GND GND VIN VCC(按接收机而定,也可用 3.3V) Signal (TX) GPIO4 -
电池电压分压采样可选接入任意 ADC1 引脚(如 ESP32 的 GPIO32、ESP32-S3 的 GPIO3)。
ESP32 与 ESP32-S3 最多可测 3.1 V,
ESP32-S3 / ESP32-C3 最多 2.5 V,请据此选择分压电阻。
刚接触飞控的话,按这个顺序读,半天就能搞懂原理:
- 固件架构总览 —— 数据怎么流动、控制怎么闭环
- 组装说明 —— 把机器装起来
- 使用手册 —— 编译、调试、飞行
- 飞控教材 —— 姿态解算、坐标系、陀螺仪原理
- 故障排查 —— 起飞异常时先看这里
- 日志分析 —— 用 PlotJuggler 分析飞行数据
更多:
- 开发频道(俄语):https://t.me/opensourcequadcopter
- 官方 Telegram 群(英/俄):https://t.me/opensourcequadcopterchat
- 开发历程长文(俄语):https://habr.com/ru/articles/814127/
- 飞控教材网站:https://quadcopter.dev
- 上游项目:Flix © Oleg Kalachev ·
源码仓库 https://github.com/okalachev/flix - 本整理版:仅做中文文档与目录整理,未修改固件逻辑,固件版权归原作者所有。
- 本仓库整理:耀坤智联 YaoKunSmart · https://github.com/YaoKunS
- B 站:https://space.bilibili.com/3707011699050767
⚠️ 关于许可证的重要说明:
上游 okalachev/flix 仓库目前未附带任何 LICENSE 文件,
也未在 README 中声明具体开源许可证名称。这意味着严格来说,
版权默认保留给原作者(著作权法默认「未授权」)。
因此本整理版不擅自添加 LICENSE 文件,也不会替作者选择许可协议 ——
这属于原作者的决定。
本仓库仅作学习研究与技术交流用途;如需商业使用或再分发,
请先联系原作者取得明确授权,并遵守所在地法律法规。
⚠️ 使用、修改、分发本项目时,请保留上游作者署名与项目出处。
这是一个 DIY(自己动手)项目,希望你觉得它有趣且有用。
但它并不容易组装和调试,且按"现状"提供,不附带任何担保 ——
不保证它能完美工作,甚至不保证它能工作。
飞行时请务必在空旷场地试飞,并遵守当地无人机法规。
🚁 Flix · 由 Oleg Kalachev 倾力打造
· 本中文整理版由 耀坤智联 维护